Robocurve 最近的一项研究评估了 OpenAI 的 **GPT-6 Astra** 在 YAM 机械臂上的表现,并将其与 Anthropic 的 Claude Fable 5 和 5.1 模型在两项任务中进行了对比:将积木放入碗中以及将拼图块插入凹槽。 在“积木入碗”任务中,GPT-6 Astra 表现远超竞争对手,成功率达到 95%(19/20),而 Fable 5.1 的成功率仅为 40%(8/20)。Astra 的效率也更高,平均每次试验耗时 2.5 分钟,成本为 0.94 美元,比 Fable 5.1 便宜约 2.3 倍。 然而,拼图任务对所有模型来说都极具挑战性。Astra 和 Fable 5.1 均表现不佳,成功率仅为 10%(2/20)。尽管 Astra 的成本效益有所提升(1.36 美元对比 2.18 美元),但两个模型都在最后的插入步骤卡住了。 虽然 Astra 在简单的操作任务中表现出更快的速度和可靠性,但结果表明,复杂的、高精度的组装对于当前基于大语言模型的机器人控制策略而言,仍然是一个重大的障碍。
每日HackerNews RSS
关于“GPT-6 Astra 在机械臂上的应用”的 Hacker News 讨论,凸显了人们对目前利用大语言模型(LLM)进行机器人控制这一尝试的深刻怀疑。
批评者认为,所展示的实验(主要是抓取积木)范围过于狭窄,且依赖于传统的控制器,而非真正展示了模型智能。虽然一些支持者认为“通用型”架构是未来趋势,但许多工程师主张采用专门的分层设计,将高层规划与底层执行分离开来。
该讨论帖还引发了关于家用机器人实用性和伦理的更广泛辩论。主要担忧包括:
* **隐私:** 机器人在私人住宅中充当摄像头和传感器,构成了巨大的监控风险,这可能重演现有智能家居设备所引发的争议。
* **经济障碍:** 参与者指出,硬件的可靠性和维护成本仍是重大的阻碍。
* **社会影响:** 关于在城市部署拾荒机器人的建议遭到了抵制,原因在于人们担忧设备遭破坏、“公地悲剧”以及可能导致弱势群体的体力劳动被取代。
归根结底,尽管社区认为 AI 模型的发展令人瞩目,但人们普遍认为,在“技术乐观主义”的研究与功能完备、价格亲民且尊重隐私的现实机器人技术之间,仍存在巨大的鸿沟。
拒绝访问 拒绝访问 您没有权限访问此服务器上的 "http://www.tsa.gov/precheck/gateside-tsa-precheck"。 参考编号 #18.18d62c17.1788662113.20efc32a https://errors.edgesuite.net/18.18d62c17.1788662113.20efc32a
抱歉。
开发者杰夫·约翰逊(Jeff Johnson)报告称,谷歌 Chrome 浏览器再次未能遵守有关网站数据的用户隐私设置。尽管已将 Chrome 设置为“关闭所有窗口时删除网站保存在设备上的数据”,但约翰逊发现 `google.com` 依然残留,即使在关闭并重新启动浏览器后,仍保留着 Cookie 和本地存储信息。 这一问题与约翰逊六年前发现并由谷歌修复的类似漏洞如出一辙。约翰逊在多台运行 Chrome 152.0.7977.83 版本的 Mac 上证实了该行为,并指出这种例外情况似乎仅针对谷歌自己的域名。尽管他将此次问题的复发归因于能力不足而非恶意,但他强调,像谷歌这样资源雄厚的公司本应实施充分的质量保证措施(如自动化测试),以防止此类回归问题的发生。他最后批评了谷歌的整体搜索做法,包括对未登录用户使用不透明的重定向 URL,并重申了他对拆分谷歌搜索垄断的支持。
近日,Hacker News 上的一场讨论引发了用户对于谷歌 Chrome 浏览器的强烈不满。此前有报道称,即使在设置中开启了“关闭浏览器时清除所有网站数据”的选项,Chrome 依然会保留 `google.com` 的数据,不予清除。
评论区的用户大多认为这是谷歌对用户日益不友好且具有垄断行为的证据,许多人指出这是一种旨在增强广告投放与追踪功能的故意设计的“暗黑模式”。该讨论帖引发了关于现代网络环境恶化、谷歌声誉下降以及用户难以找到注重隐私的替代品等议题的广泛辩论。
尽管部分参与者争论这究竟是技术漏洞还是战略选择,但绝大多数人的共识反映了对 Chrome 深深的不信任。讨论演变为一场关于企业道德、反垄断执法以及 Firefox 等浏览器生存能力的激烈辩论。最终,该帖成为了用户呼吁转向非 Chromium 内核浏览器的号召,理由是 Chrome 一贯将企业监控置于用户隐私之上。
该数据提供了九款高性能图像传感器的综合技术对比,涵盖了从消费级摄影芯片到工业级全局快门传感器的广泛范围。 **主要分类:** * **消费级与边缘人工智能:** 如 **IMX477**(紧凑型,支持相位对焦)和 **IMX678/585**(基于 STARVIS 2 技术)等传感器,优先考虑 4K 分辨率、高帧率和卓越的低光灵敏度,适用于机器人、安防和嵌入式视觉。 * **高端成像:** **IMX283** 和 **IMX294** 提供更大的光学格式(1 英寸和 4/3 英寸)以及更高的像素计数,是科学研究、专业电影拍摄和高分辨率监控应用的理想选择。 * **工业与机器视觉:** **IMX568/565** 采用 Pregius S 全局快门技术,可消除运动模糊,适用于精确的工厂自动化、交通监控及检测任务。 * **汽车电子:** **OX08B40** 专为汽车应用(ADAS)设计,提供业界领先的 140 dB HDR 和 LED 闪烁抑制(LFM)功能。 **性能趋势:** 大多数传感器采用背照式(BSI)技术以增强光敏度。虽然卷帘快门传感器在动态范围上更具优势(部分型号可达 120 dB),但全局快门传感器仍是高速、运动敏感型工业成像的标准。在接口方面,各型号通常依赖 MIPI CSI-2 以实现高速数据传输。
对不起。
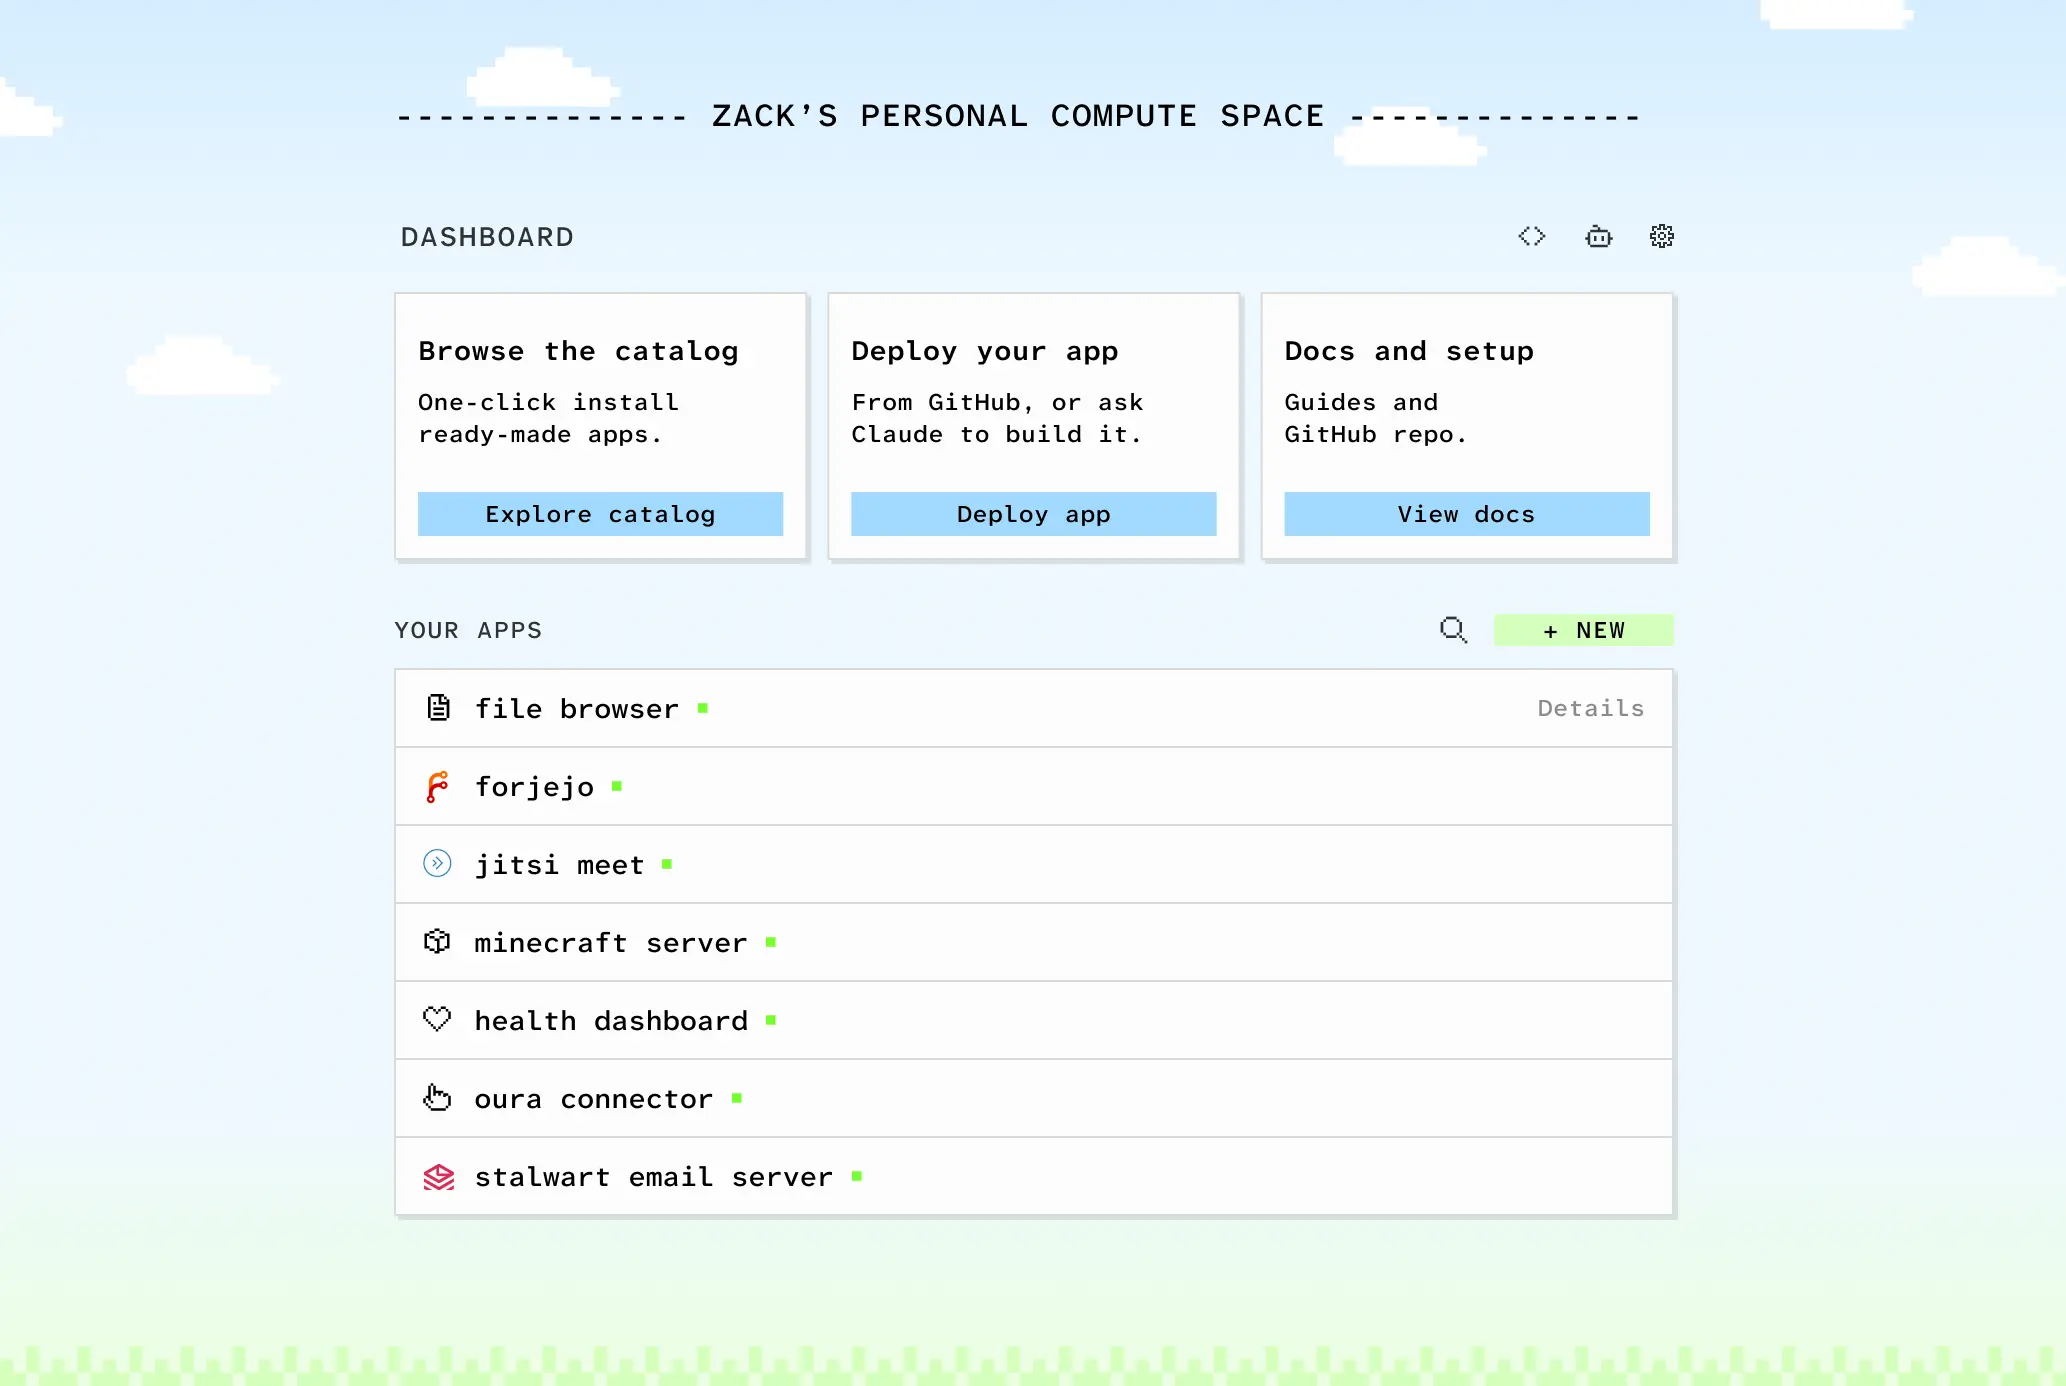 **Cloud in a Bottle** 是一个开源平台,旨在让自托管(self-hosting)变得像使用智能手机一样直观。它旨在解决现代网络软件“恶化(enshittification)”的问题,即中心化云服务往往将企业利润置于用户体验和数据隐私之上。
虽然 Nextcloud 或 Coolify 等现有的自托管解决方案常常存在易用性差、安全隐患或缺乏集成等问题,但 Cloud in a Bottle 提供了一种精简的替代方案。它在安全的无根(rootless)容器中运行应用程序,同时提供类似于移动操作系统的统一体验,包括集中式身份验证和应用间权限管理。
通过让用户掌控自己的数字环境,Cloud in a Bottle 旨在在不依赖监控或厂商锁定的前提下,重新获得云软件带来的便利(如可访问性和协作性)。该项目开源且透明,并提供托管服务选项以确保其可持续性。其目标是推动新一波高质量、用户友好的开源网络应用浪潮,使每个人都能轻松使用,而不仅仅是技术极客。
关于“瓶中云”(Cloud in a Bottle)的 Hacker News 讨论凸显了人们对现代云服务商(AWS、GCP、Azure)日益增长的复杂性、厂商锁定以及高昂成本的挫败感。
**主要观点:**
* **问题所在:** 参与者认为“云原生”开发变得愈发繁琐。一些简单的任务——例如基础的密码保护或静态网站托管——现在却需要复杂的 IAM 配置文件、容器编排以及昂贵且不可移植的专有服务。
* **“自托管”运动:** 许多用户开始回归自托管,以重获数据主权并降低成本。讨论区中人们在争论这对于大众来说是否是一条可行之路,还是仅仅是技术发烧友的“套件车”式爱好。
* **准入门槛:** 虽然“瓶中云”旨在简化部署,但用户指出真正的障碍仍在于基础设施层面:网络可访问性、DNS 管理、端口转发,以及对持续更新和备份的需求。
* **人工智能的作用:** 一个显著的共识是,人工智能体正在通过自动化处理那些“困难”环节(如配置安全的 Kubernetes 集群或管理复杂的 Linux 环境),从而使自托管变得触手可及,而这些环节在过去对非专业人士来说过于耗时。
总体而言,社区对于“交钥匙”式的个人云是否真正可行,或是复杂性是否为可靠性所必须付出的代价,仍存在分歧。
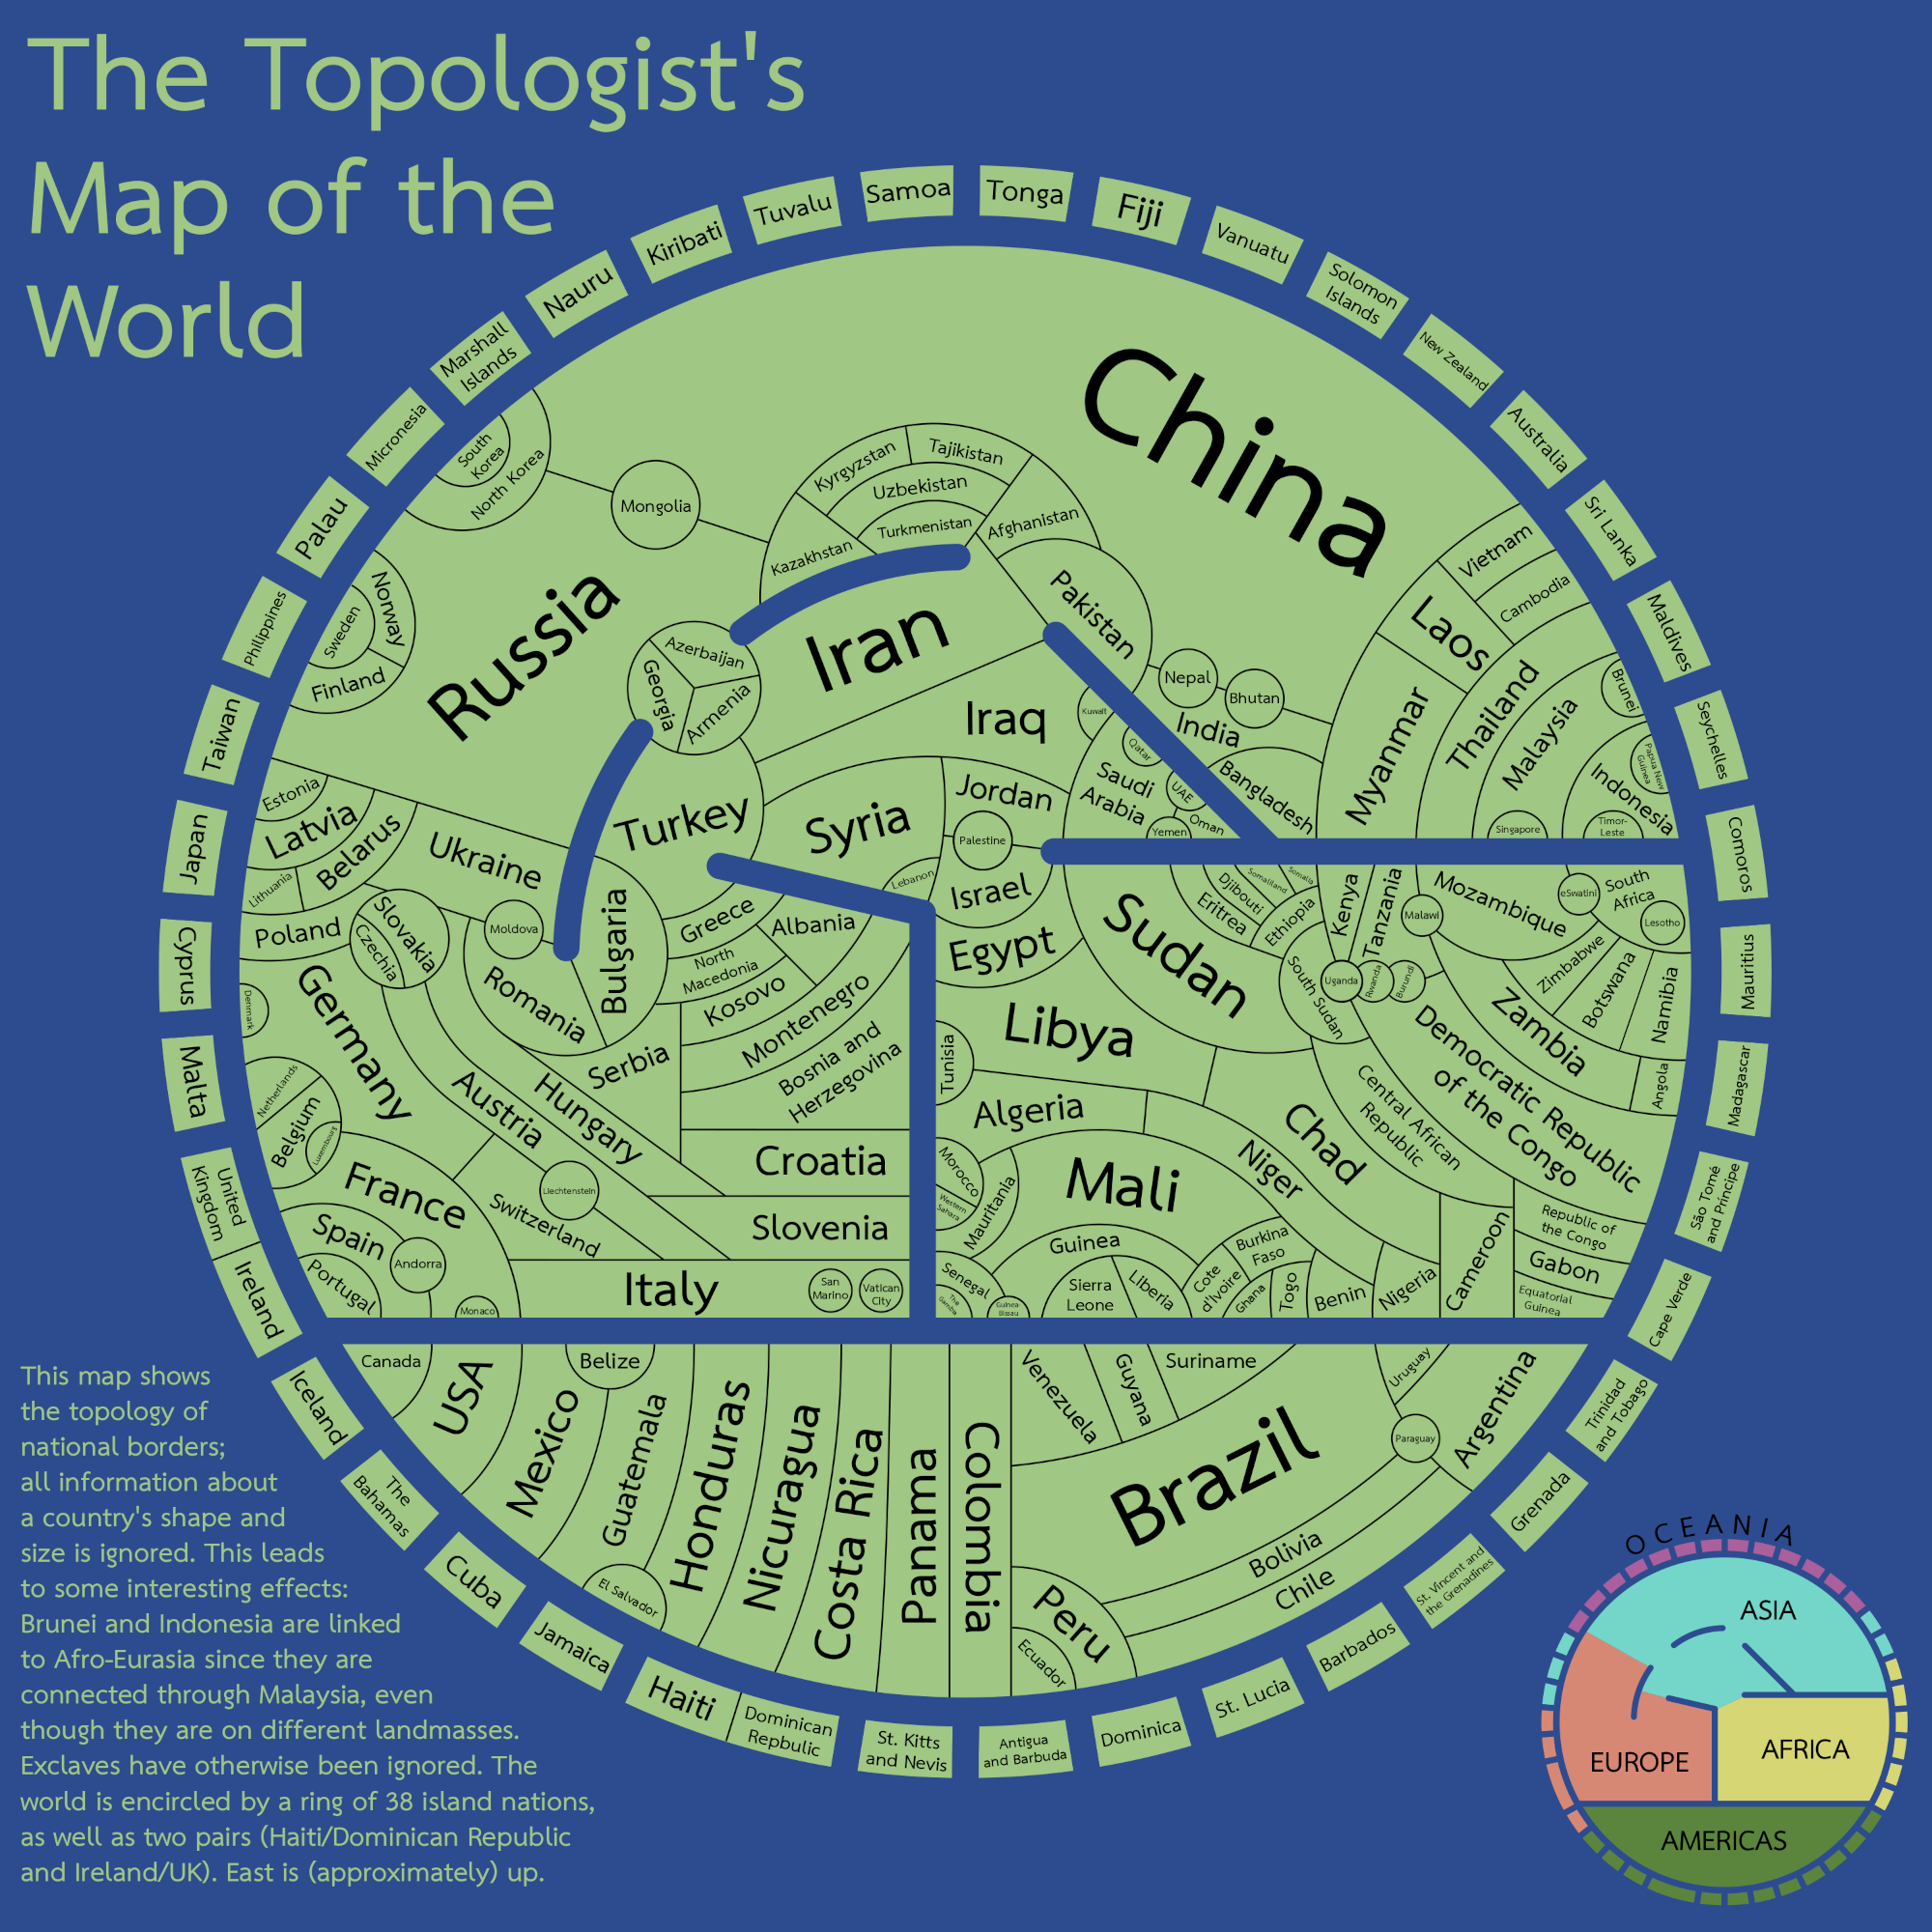 Reddit 用户 xilefakamot 于 2020 年创作了这张“拓扑学家世界地图”。它只描绘了国际边界——抛弃了各国原有的形状、大小和地理距离,旨在尽可能高效地展示边界格局。“并没有进行什么计算——我先草绘了一系列展示各国相邻关系的网状图,然后逐渐将其平滑处理,制作出了这张地图——全部是手工完成的。”(来源:MapPorn)
“拓扑学家世界地图”在黑客新闻(Hacker News)上引发了热烈讨论,用户们分析了它将全球地缘政治边界呈现为拓扑图的尝试。
讨论的焦点在于该地图在飞地、领土和岛屿边界处理上的不一致性。虽然作者似乎为了简洁起见省略了许多飞地,但评论者指出了令人困惑的差异,例如包含了某些边界(如摩洛哥),却排除了其他边界(如法国通过海外领土与巴西和荷兰的陆地边界)。参与者还指出,该地图无论是在程式化的布局上,还是在将某些区域置于世界中心的决策上,都与中世纪的“T&O”地图有相似之处。
除了辩论地图的准确性外,用户还分享了相关项目,例如测试用户边界知识的地理益智游戏“世界图谱”(World Graph)。这一讨论串反映了人们对地图绘制复杂性的广泛关注——由于国家边界、飞地和不断演变的地缘政治定义所带来的“混乱”现实,这仍然是一项极其艰巨的任务。
请启用 JavaScript 和 Cookie 以继续。
抱歉。
作者认为,公开使用大语言模型(LLM)生成的文章是一个严重的战略错误,违背了作者与读者之间的社会契约。读者对人工智能生成内容的“特有痕迹”极其敏感,会感到内容虚假且令人反感。这会导致严重的信任流失,许多读者会立即放弃阅读,并在未来避开这些作者。 写作是提炼和升华个人思想的必要过程;通过将这项工作外包给大语言模型,作者不仅失去了磨砺思维的机会,还会疏远受众。作者将当前人工智能写作的泛滥比作早期的垃圾邮件时代,并指出,正如电子邮件通过演变过滤掉垃圾信息一样,行业终将开发出更有效的检测工具。 作者援引了 Pangram Labs 检测模型的高准确性,呼吁各组织强制执行“Pangram-clean”标准,以维护其机构的话语权。总结非常明确:如果你希望人们阅读你的作品,就必须亲自撰写。虽然大语言模型可用于辅助编辑,但依赖其进行内容创作不仅效率低下,最终还会损害你的声誉。
**OKF Agent Memory** 是一款供应商中立、原生支持 Git 的持久化 AI Agent 知识库解决方案,基于 Google Open Knowledge Format (OKF) v0.2 构建。它取代了碎片化且临时的上下文窗口,通过直接存储在代码仓库中的 Markdown 文件和 YAML 元数据,构建出结构化、可版本控制的知识库。
与依赖昂贵 API 和受网络延迟影响的复杂向量数据库不同,OKF 使用高性能的 Go 语言 CLI,通过本地 BM25 索引实现低于 300 微秒的检索速度。由于内存以纯文本形式存储在项目中,它具有透明、可审计的特性,且无需任何外部数据库依赖。
**核心功能:**
* **高性能:** 超快搜索与图验证(通常小于 4 毫秒),内存占用极低。
* **无厂商锁定:** 100% 通过 Git 进行版本控制,可使用 `git diff` 等标准工具进行检查。
* **上下文高效:** 利用“渐进式披露”原则防止上下文膨胀,确保 Agent 仅加载相关信息。
* **标准化:** 内置对模型上下文协议 (MCP) 的支持,可与 Claude 或 Cursor 等 AI 编程工具无缝集成。
* **零成本:** 通过本地词法索引,免除持续的向量嵌入 API 费用。
通过强制执行“先搜索后写入”原则,OKF 防止了概念重复,保持了项目文档的准确性与开发者友好度。
抱歉。
2026年9月5日,Isar Aerospace公司在欧洲航天史上取得了一个里程碑式的成就,成为首家成功将卫星送入轨道的欧洲大陆商业航天公司。此次代号为“奋勇向前”(Onward and Upward)的任务,由该公司研制的“光谱”(Spectrum)运载火箭在挪威安多亚航天中心(Andøya Space)发射升空。 此前,该公司在2025年3月进行了首次试飞,并在此后进行了多次发射尝试和详尽的飞行后分析,付出了严格的认证努力。此次任务部署了通过德国航天局“微型发射器竞赛”所选定的载荷,验证了“光谱”火箭的入轨能力,为欧洲提供了一种全新的、自主的太空进入方式。 Isar Aerospace目前正转向快速规模化生产。通过在其占地4万平方米的新工厂采用垂直整合及高度自动化的制造模式,该公司目标是每年生产多达40枚运载火箭。目前,第3至第7枚火箭的生产已经启动,同时公司还计划在加拿大新斯科舍省建立第二个发射场,以满足全球对可靠、独立发射服务日益增长的需求。
对不起。